Forschung · Robotik
ETH Zürich: Gezüchtete Muskeln bewegen Mini-Roboter elfmal weiter als bisher
Ein Team der ETH Zürich hat Muskelgewebe und Gerüst gemeinsam am Rechner entworfen und erreicht damit bis zu elfmal mehr Bewegung als frühere Bioaktuatoren. Außerhalb der Nährlösung funktioniert davon bislang nichts.
25. Oktober 2026 · 3 Minuten Lesezeit
Kurz gefasst
- ETH Zürich: Mini-Roboter aus Mäusemuskel und Hydrogel springen, schwimmen, gehen und greifen, mit bis zu elfmal mehr Bewegung.
- Das Gewebe lebt nur in Nährlösung, reift ungleichmäßig, und größere Bauteile bräuchten ein künstliches Gefäßsystem.
- Für Betriebe heute ohne Handlungsbedarf; übertragbar ist der Gedanke, Antrieb und Mechanik gemeinsam auszulegen.
Ein Team des Soft Robotics Lab der ETH Zürich hat kleine Antriebe aus lebendem Muskelgewebe gebaut, mit denen Roboter springen, schwimmen, sich fortbewegen und Gegenstände greifen. Die Bauteile sind etwa 1,5 Zentimeter lang und bestehen aus gezüchteten Muskelzellen von Mäusen auf einem weichen, wasserreichen Hydrogel-Gerüst. Die ETH hat am 22. Oktober 2026 darüber berichtet. Die Studie von Aiste Balciunaite, Mike Y. Michelis und Kollegen ist in Nature Communications erschienen.
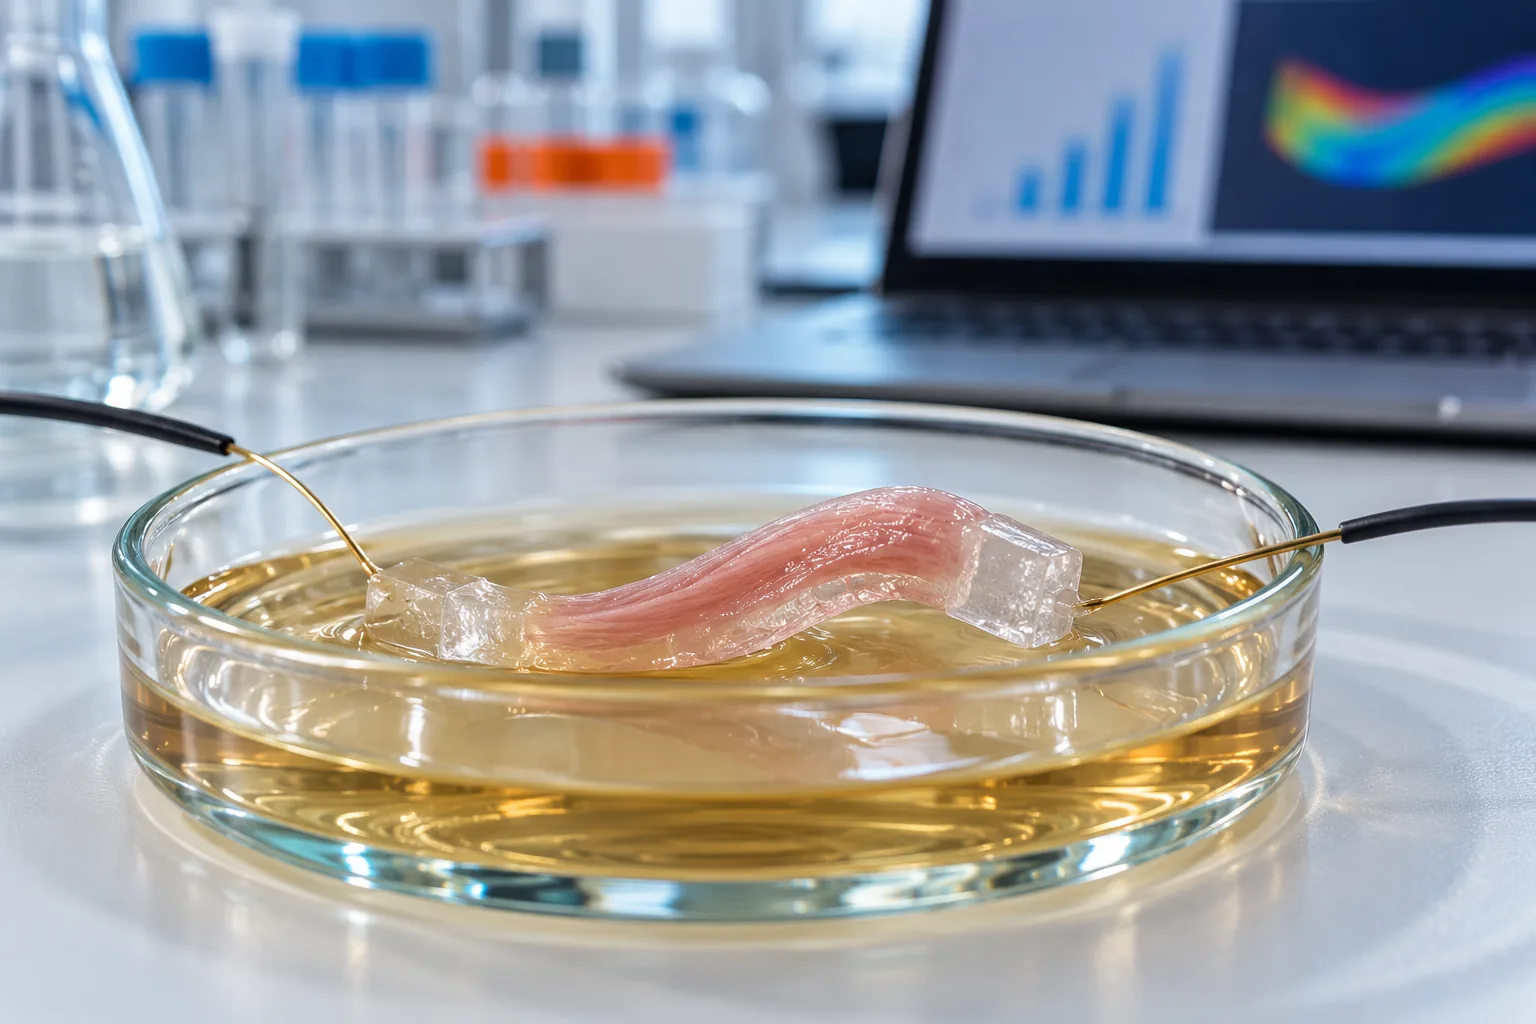
Nach Angabe der ETH erreichen die Antriebe bei ähnlicher Muskelmenge einen bis zu elfmal größeren Bewegungsumfang als frühere Systeme. Eine einzelne Kontraktion hebt einen Aktuator rund fünf Millimeter vom Boden der Laborschale, etwa ein Drittel seiner Länge. Eine gehende Variante schafft 6,2 Millimeter pro Sekunde. Gemessen an der Körperlänge ist das laut den Forschenden schneller als jeder bisher beschriebene gehende Biohybrid-Roboter.
Warum die Muskelantriebe der ETH sich so viel stärker bewegen
Der Fortschritt der ETH-Forschenden liegt im Entwurf, nicht in mehr Muskelmasse. Bisher wurden Muskel und Gerüst nacheinander entwickelt. Das Team ließ einen Algorithmus beide zugleich auslegen und nach der Anordnung suchen, bei der eine Kontraktion das ganze Bauteil am stärksten verformt. Messdaten aus dem Labor flossen anschließend in die Simulation zurück, sodass sich Rechnung und Versuch gegenseitig verbesserten.
Gefertigt werden die Gerüste per Xolografie, einem 3D-Druckverfahren, bei dem Licht das Hydrogel in rund einer Minute formt. Feine Rillen verankern das Gewebe und richten die Muskelfasern aus, sodass weniger Kraft auf dem Weg ins Gerüst verloren geht. Die Verformung ist mit bloßem Auge zu sehen. Bei früheren Systemen brauchte man dafür nach Aussage von Aiste Balciunaite manchmal ein Mikroskop.
Wo lebende Muskelantriebe heute an ihre Grenzen stoßen
Die Roboter der ETH Zürich arbeiten nur im Labor. Das Muskelgewebe überlebt bislang ausschließlich in einer Nährlösung, ein Dauerbetrieb ist damit nicht möglich. Größere Bauteile bräuchten ein künstliches Gefäßsystem, das Sauerstoff und Nährstoffe heranführt und Abfallstoffe abtransportiert. Robert Katzschmann, der das Soft Robotics Lab leitet, zählt das zu den größten offenen Aufgaben.
Hinzu kommt die Streuung. Gezüchtete Muskelantriebe verhalten sich nicht alle gleich, wie man es von industriell gefertigten Teilen gewohnt ist. Das Team will deshalb besser verstehen und steuern, wie das Gewebe im Labor heranreift. Zu Lebensdauer und Kraft eines einzelnen Aktuators nennt die Mitteilung der ETH keine Zahlen.
Einen Zeitplan für Anwendungen nennt das Team ebenfalls nicht. Katzschmann beschreibt die Arbeit als Anfang eines Wegs, Roboter stärker nach dem Vorbild lebender Organismen zu bauen. Ob daraus jemals ein Bauteil wird, das man bestellen kann, und wann, lässt sich heute nicht sagen.
Was die Studie für Ihren Betrieb heute bedeutet
Für den Betriebsalltag hat die Arbeit der ETH Zürich vorerst keine Folgen. Es handelt sich um Grundlagenforschung mit Bauteilen von anderthalb Zentimetern, die in einer Laborschale leben. Ein Produkt ist daraus nicht entstanden, und es gibt nichts, was Sie jetzt prüfen oder vorbereiten müssten. Wer die Entwicklung nur beobachtet, verliert dadurch keinen Vorsprung.
Anders liegt der Fall, wenn Sie ein konkretes Problem mit empfindlichen Produkten haben. Ein Lebensmittelverarbeiter mit neunzig Beschäftigten, der Gebäck schonender automatisch vom Band nehmen möchte, sollte nicht auf lebende Muskeln warten. Weiche Greifer auf herkömmlicher Grundlage gibt es bereits. Ob sie für das eigene Produkt taugen, zeigt am ehesten ein Versuch mit echten Teilen aus der laufenden Fertigung.
Ein solcher Versuch kostet Zeit und je nach Anbieter auch Geld. Ob er sich lohnt, hängt im Einzelfall von Stückzahlen, Produktvielfalt und dem heutigen Aufwand für die Handarbeit ab.
Welcher Gedanke aus der Studie sich in Ihren Betrieb übertragen lässt
Übertragbar ist die Methode der ETH-Forschenden: Sie haben Antrieb und Gerüst gemeinsam ausgelegt und erst dadurch die Bewegung vervielfacht. In Projekten sehe ich oft das Gegenteil. Greifer, Vorrichtung und Steuerung werden von verschiedenen Leuten nacheinander festgelegt, und am Ende arbeitet das Ganze schlechter, als jedes Einzelteil es könnte.
Wegen dieser Studie müssen Sie am Montag nichts tun. Bei der nächsten Automatisierung lohnt aber eine Frage an alle Beteiligten, ob das System als Ganzes ausgelegt wurde oder Bauteil für Bauteil. Trifft Letzteres zu, kann in der Abstimmung der Teile mehr Spielraum liegen als in einem neuen, stärkeren Antrieb.
Ein kleiner Sprung für den Muskel, ein grosser Schritt für die Robotik. ETH Zürich, 22. Oktober 2026. Abgerufen am 25. Oktober 2026: https://ethz.ch/de/news-und-veranstaltungen/eth-news/news/2026/10/ein-kleiner-sprung-fuer-den-muskel-ein-grosser-schritt-fuer-die-robotik.html
Diese Zusammenfassung und die Bilder sind mit KI-Unterstützung entstanden; gelesen, geprüft und freigegeben von Christian Zöllner. Zahlen stammen ausschließlich aus der oben genannten Quelle.